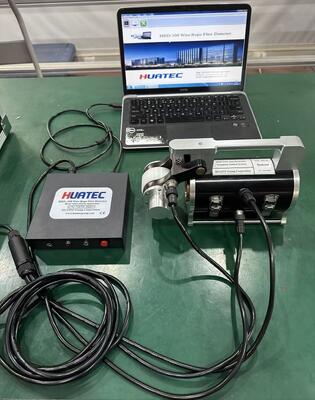
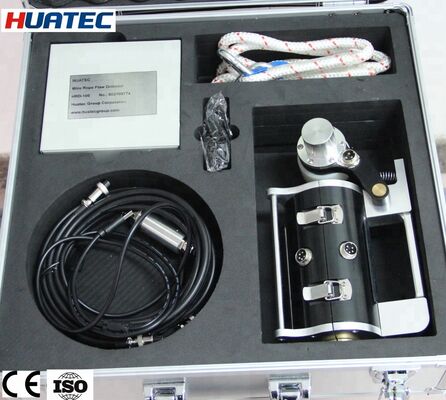
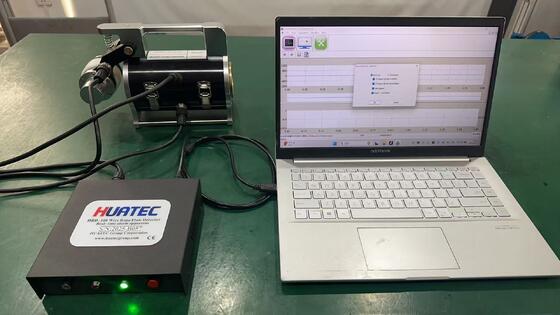
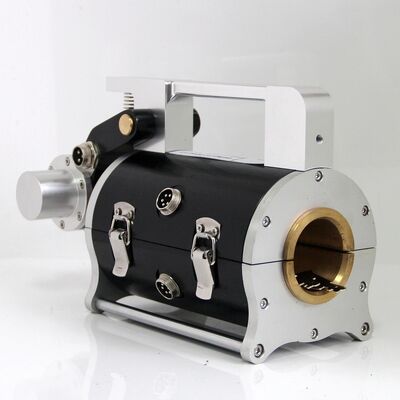
Портативное оборудование для инспекции стальных канатов HRD-100 (MRT) для неразрушающего контроля канатов кранов
1. Технические характеристики
Стандарты: GB/T21837-2008, ASTM E1571-2001 (Стандартная спецификация для электромагнитного контроля ферромагнитных стальных канатов), GB/T5972-2006/ISO 4309:90, GB8918—2006
Диапазон обнаружения: Φ1.5—300 мм (выбирается датчик)
Относительная скорость между датчиком и канатом: 0.0—6.0 м/с. Оптимальная: 0.3—1.5 м/с
Оптимальный зазор между направляющей втулкой и канатом: 2—6 мм, допустимый зазор: 0—15 мм
Тип выходного файла: файлы Word
Сигнализация: звуковая и световая сигнализация
Обнаружение места обрыва каната (LF)
Точность качественной оценки: 99.99%
Количественная оценка
Погрешность повторяемости чувствительности: ±0.055%
Погрешность отображения: ±0.2%
Погрешность определения местоположения (L): ±0.2%
Питание: питание от компьютера 5 В
ВЕС ДАТЧИКА: < 10 кг (стандартный датчик)
Температура окружающей среды: -10℃~40℃
Давление воздуха: 86~106 кПа
Относительная влажность: ≤85%
Система обнаружения канатов на базе Windows является обновленным продуктом системы GB, основанным на теории программного обеспечения DOS и идеологии отображения и сигнализации в реальном времени, разработанным с использованием языка программирования Visual Basic 6.0.
Аппаратная часть системы использует передовые отечественные и зарубежные магнитные датчики и независимый модуль выборки, объединенные через основную линию RS232 (или USB), с прямой записью данных в компьютер.
Программная часть системы основана на вейвлет-преобразовании и разработана с использованием языка программирования Visual Basic 6.0. Реализованы функции сбора и управления данными, анализа данных, отображения данных, хранения данных и т.д. Улучшены визуальные характеристики по сравнению с функциями программного обеспечения DOS, а благодаря уникальному способу непрерывного отслеживания тенденций, возможно непрерывное динамическое наблюдение за сигналом данных и его изменением, а также отображение полученных результатов в реальном времени и выдача предупреждений; Программное обеспечение дополнено функцией автоматической оценки; В части отображения дефектов увеличено процентное содержание поперечного сечения и общего сечения. Программное обеспечение полностью совместимо с Windows, удобно для инерционной работы пользователя, использует формат файлов Word для создания отчетов об осмотре.
Программное обеспечение системы может быть совместимо с форматом данных выборки программного обеспечения DOS для обнаружения канатов и может выполнять их анализ и обработку.
Система Windows имеет независимую операционную процедуру и безопасную систему проверки, может удобно подходить для различных современных компьютеров и выполнять серию процедур проверки.
2. Комплектация системы
| Магнитный датчик (включая датчик расстояния) |
Одна группа |
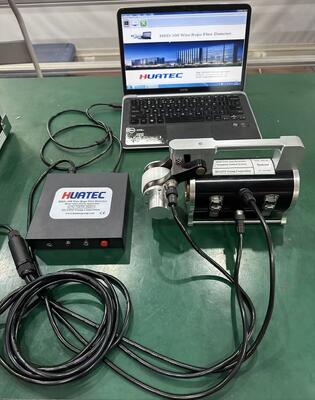
| Аппарат реального времени HUATEC HRD-100 |
Один |
| Кабель для подключения сигнала |
Один |
| Линия передачи RS232 (или линия преобразования USB в RS232) |
Один |
| Специализированный пакет программного обеспечения Windows |
Один |
| Компьютер |
Один |
3. Введение в датчик
Магнитный датчик: Датчик состоит из датчика перемещения (ведущее колесо, энкодер), намагничивающего устройства и организации выборки. После активации системы канат и датчик совершают относительное движение, после чего он может собирать сигнал.
Датчик перемещения: Ведущее колесо совершает один оборот, фотоэлектрический энкодер выдает импульс выборки, реализуя выборку с равным интервалом.
Намагничивающее устройство: При относительном движении каната и датчика осуществляется намагничивание каната по оси.
Организация выборки: При относительном движении каната и датчика канал выборки, состоящий из датчика Холла, преобразует изменение магнитного потока утечки каната в аналоговый сигнал напряжения.
4. Аппарат реального времени HUATEC
Аппарат реального времени HUATEC представляет собой портативное многоцелевое устройство для сбора данных, которое через линию передачи RS232 отправляет и сохраняет преобразованный сигнал данных на компьютер, используя мощную функцию процессора компьютера для обработки и анализа в реальном времени, в соответствии с эквивалентным пороговым значением, установленным заранее, выдает предупреждение в реальном времени. Одна группа литиевых батарей обеспечивает питание датчика, выходное напряжение 5 В. Имеется дополнительный порт зарядки для возможности зарядки и выключатель питания.
5. Введение в программное обеспечение

Рисунок 3 Основные функциональные элементы
6. Выбор датчика
| Датчик |
Диаметр каната |
Оптимальный диапазон обнаружения |
| HUATEC-F5 |
≤5 мм |
2~5 мм |
| HUATEC-F10 |
≤10 мм |
5~10 мм |
| HUATEC-F15 |
≤15 мм |
8~15 мм |
| HUATEC-F20 |
≤20 мм |
10~20 мм |
| HUATEC-F25 |
≤25 мм |
15~25 мм |
| HUATEC-F30 |
≤30 мм |
20~30 мм |
| HUATEC-F35 |
≤35 мм |
15~35 мм |
| HUATEC-F40 |
≤40 мм |
30~40 мм |
| HUATEC-S45 |
≤45 мм |
35~45 мм |
Другие датчики могут быть изготовлены на заказ
|

 Ваше сообщение должно содержать от 20 до 3000 символов!
 Russian