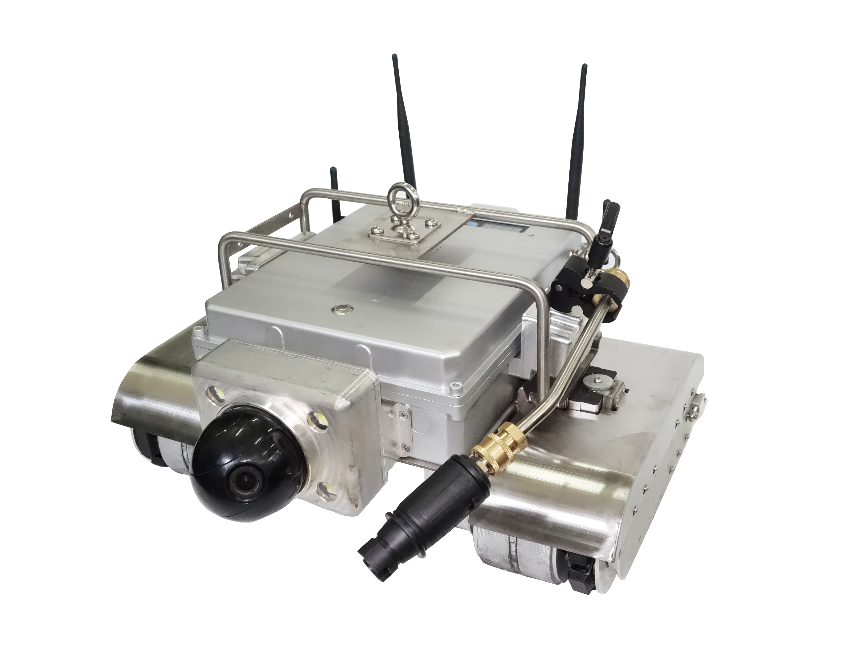
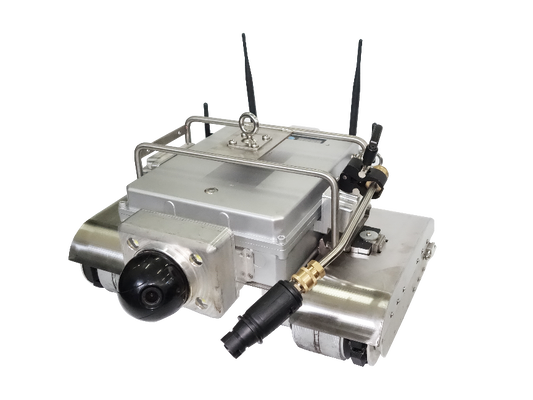
Автоматический сканер для измерения толщины стенки методом электромагнитоакустической инспекции TG-M90
Структурное описание
1. Конструкция корпуса робота

2. Состав системы управления
2.1 Блок управления
2.2 Система управления
2.3 Программное обеспечение системы управления
Программное обеспечение интеллектуальной системы управления инспекционным роботом интегрировано в терминальную систему управления, обеспечивая мониторинг изображений в реальном времени и данных измерения толщины, управление роботом, планирование траектории и экспорт данных измерения толщины и деталей траектории.
Инструкции по эксплуатации
3.1 Инструкции по установке
① Подключение кабеля:
a) Сначала соедините блок управления с корпусом робота с помощью намоточного колеса;
b) Затем подключите порт зарядки блока управления к источнику питания;
c) И блок управления, и робот оснащены аккумуляторами, которые можно использовать как при подключении к источнику питания, так и при зарядке и беспроводном использовании.
② Установка позиционирующего устройства:
1) Сначала установите две черные антенны UWB 2.4G типа N на антенные разъемы на верхней части корпуса робота;
2) Затем установите две черные антенны WIFI 2.4G с SMA-разъемом на антенные разъемы по бокам корпуса робота;
3) Наконец, установите базовые станции по одной в каждом из четырех углов тестируемой зоны водоохлаждаемой стенки.
③Установка ловителя падения:
Ловитель падения должен быть подвешен высоко и использоваться низко. Два ловителя падения подвешиваются на хомуты труб по обеим сторонам водоохлаждаемой стенки, а другой конец ловителя падения подключается к опоре над роботом.
Перед использованием обязательно убедитесь, что ловитель падения надежно закреплен и исправен, и протестируйте блокировку 2-3 раза (метод тестирования блокировки: вытяните страховочный трос с нормальной скоростью, он должен издавать щелчок. Резко потяните страховочный трос, он должен заблокироваться. Когда вы отпустите его, страховочный трос должен автоматически втянуться. Если страховочный трос не втянулся полностью, вытяните небольшую часть страховочного троса, а затем отпустите его). При обнаружении каких-либо отклонений немедленно прекратите использование.
2. Инструкции по эксплуатации
2.1 Тест включения питания
① Переключатель вспомогательного освещения робота расположен на корпусе робота. Перед началом работы сначала включите выключатель освещения.
② Нажмите кнопку "Переключатель" в правом нижнем углу блока управления. Загорятся три зеленых индикатора на блоке управления: "Ход", "Ручной" и "Питание включено", указывая начальное состояние и нормальное включение питания.
3.2.2 Ход робота
①Управление с клавиатуры
По умолчанию робот находится в режиме ручного управления при запуске. Выбор "Ход" обеспечивает быстрое движение, а выбор "Тест" - медленное движение. Роботом можно управлять для движения вперед, назад, поворота и остановки с помощью физических клавиш направления на блоке управления.
② Программное управление
Нажмите "Управление роботом" на главной странице программного обеспечения системы управления, чтобы перейти в интерфейс работы. Вы можете управлять движением робота через программное обеспечение и синхронно отображать положение движения робота в системе координат.
2.3 Планирование траектории
Нажмите "Планирование траектории" на главной странице программного обеспечения системы управления, чтобы установить маршрут движения робота. Затем робот может автоматически двигаться по заданной траектории, а координаты робота будут отображаться на странице.
2.4 Визуальный осмотр
① Система визуального осмотра состоит в основном из двух частей. Она имеет интегрированную конструкцию, обеспечивающую одновременный вывод трех панорамных видов с разных направлений и одного крупного плана, поддерживая функцию панорамной связи. PTZ (поворот-наклон-зум) камеры крупного плана регулируется и масштабируется через блок управления, помещая зону осмотра в центр изображения. Радиус инфракрасной подсветки может достигать 10 метров. Максимальное разрешение и частота кадров могут достигать 1920×1080@30fps.
② Основное системное программное обеспечение может отображать изображения окружающей среды и данные измерения толщины в реальном времени. Нажатие кнопки управления панорамированием и наклоном в интерфейсе программного обеспечения управляет вращением камеры на 360° и электрическим фокусом, удовлетворяя требованиям к увеличению локальных областей. Нажатие "Количество разделений окон" позволяет выбрать отображение изображений, снятых одной или несколькими камерами.
③ Переключатель освещения расположен на корпусе робота. При включении он облегчает наблюдение за рабочим состоянием и маршрутом робота в условиях недостаточной освещенности.
④ Во время инспекции вы можете нажать "Сделать снимок" или "Начать запись", чтобы делать фотографии и видео дефектов. После завершения инспекции экспортируйте информацию об изображении, данные измерения толщины и детали траектории.
3.2.5 Электромагнитоакустическое измерение толщины
① Нажмите кнопку "Тест" на блоке управления, и робот перейдет в режим измерения толщины.
② Корпус робота оснащен модулем ультразвукового измерения толщины, который не требует связующего агента и позволяет поверхности заготовки иметь коксование, плавающую ржавчину и неровности менее 2 мм; он может непрерывно и быстро измерять толщину стенки и стабильно передавать ее в блок управления.
③ Во время инспекционной операции датчик толщины корпуса робота может адаптироваться к трубам водоохлаждаемой стенки различных спецификаций и осуществлять непрерывное измерение толщины труб водоохлаждаемой стенки различного диаметра.
④ Данные измерения толщины могут отображаться на экране блока управления в реальном времени, а данные измерения толщины также поддерживают запрос исторических данных.
3.2.6 Функция маркировки
При обнаружении аномалии с помощью функции маркировки можно распылить краску на поверхность стенки трубы, чтобы отметить точку неисправности, чтобы точку неисправности можно было быстро найти и отремонтировать.
3.2.7 Система точного позиционирования
Шасси робота оснащено модулем распознавания труб. Когда направление движения робота находится в направлении положительной оси X, счетчик увеличивается на 1 при прохождении каждой трубы; когда направление движения робота находится в направлении отрицательной оси X, счетчик уменьшается на 1 при прохождении каждой трубы. Этот счетный модуль может определять положение трубы, соответствующее каждому набору данных измерения толщины, достигая точного позиционирования данных измерения толщины и траектории движения.
3.2.8 Очистка водой под высоким давлением
Корпус робота оснащен модулем очистки водой под высоким давлением для очистки спиральной секции, прямой секции и наклонного бункерного зольника водоохлаждаемой стенки водой под высоким давлением. Давление может достигать 10 МПа, что используется для удаления поверхностной пыли и кокса, закладывая основу для последующих инспекционных работ. Переключатель очистки расположен на насосе высокого давления.
пистолет высокого давления и водопроводный шланг закреплены на передней правой стороне робота кронштейном, а водопроводный шланг подключен к водяному насосу. Когда насос высокого давления включен, водяной пистолет движется вместе с роботом вдоль ряда труб водоохлаждаемой стенки для очистки поверхности стенки трубы.
3.3 Неисправности и их устранение
① Электрическая неисправность
Роботы могут испытывать неисправности, такие как повреждение печатной платы, отказ двигателя и обрыв кабеля. Эти неисправности могут привести к сбою или падению робота, например, робот становится неуправляемым, блок управления не реагирует при включении питания, блок управления не получает питания, отсутствует передача изображения, и данные измерения толщины не передаются нормально.
Решение: Осмотрите поврежденную часть и замените ее.
②Неточные данные измерения толщины
Причина: Магнитный порошок с водоохлаждаемой стенки мог загрязнить датчик, что привело к неточным измерениям толщины.
Решение: Очистите датчик толщиномера. Если проблема не устранена, проведите несколько тестов, чтобы убедиться в исправности самого толщиномера.
③ Сбой программного обеспечения
Системное программное обеспечение может испытывать сбои программы, потерю данных или сбои обновления программного обеспечения, что может привести к сбою робота или невозможности подключения к сети.
Решение: Переустановите программное обеспечение, восстановите резервные данные и проверьте сетевое подключение.
4. Технические параметры и показатели производительности
Корпус робота
Размеры: 490 мм * 483 мм * 249 мм
Вес: 27,5 кг
Максимальная нагрузка: 40 кг
Источник питания: DC48V, 12Ah (AC220V)
Камера: 1920*1080
Максимальная скорость движения: 5 м/мин
Скорость движения при измерении толщины: 2 м/мин
Точность позиционирования: ±2 см
Может поворачиваться на месте
Класс водонепроницаемости: IP65
Угол наклона: 120°
Давление очистки: 10 МПа
Параметры измерения толщины
Диапазон измерения: 0,8~300 мм
Точность измерения толщины: 0,1 мм
5. Упаковочный лист
|
Серийный номер
|
Наименование компонента
|
Количество
|
Серийный номер
|
Наименование компонента
|
Количество
|
|
1
|
Корпус робота
|
1 ед.
|
10
|
Пистлет высокого давления, шланг
|
1 комплект
|
|
2
|
блок управления
|
1 ед.
|
11
|
робот
Основная упаковочная коробка
|
1
|
|
3
|
блок управления
Зарядное устройство 48 В
|
1
|
12
|
Упаковочная коробка для пистолета высокого давления
|
1
|
|
4
|
Основной корпус
Зарядное устройство 24 В
|
1
|
13
|
Упаковочная коробка для ловителя падения
|
1
|
|
5
|
Соединительный кабель 2 метра
|
1 шт.
|
14
|
мышь
|
1
|
|
6
|
Соединительный кабель + катушка
|
1 комплект
|
15
|
Зарядное устройство базовой станции позиционирования
|
2
|
|
7
|
Базовая станция позиционирования UWB
|
4
|
16
|
Руководство пользователя +
Упаковочный лист продукта
|
1 экз.
|
|
8
|
Ловитель падения
|
2 комплекта
|
1 7
|
Сертификат продукта
|
1 экз.
|
|
9
|
Устройство для распыления воды под высоким давлением
|
1 ед.
|
18
|
Гарантийный талон продукта
|
1 экз.
|

 Ваше сообщение должно содержать от 20 до 3000 символов!
 Russian